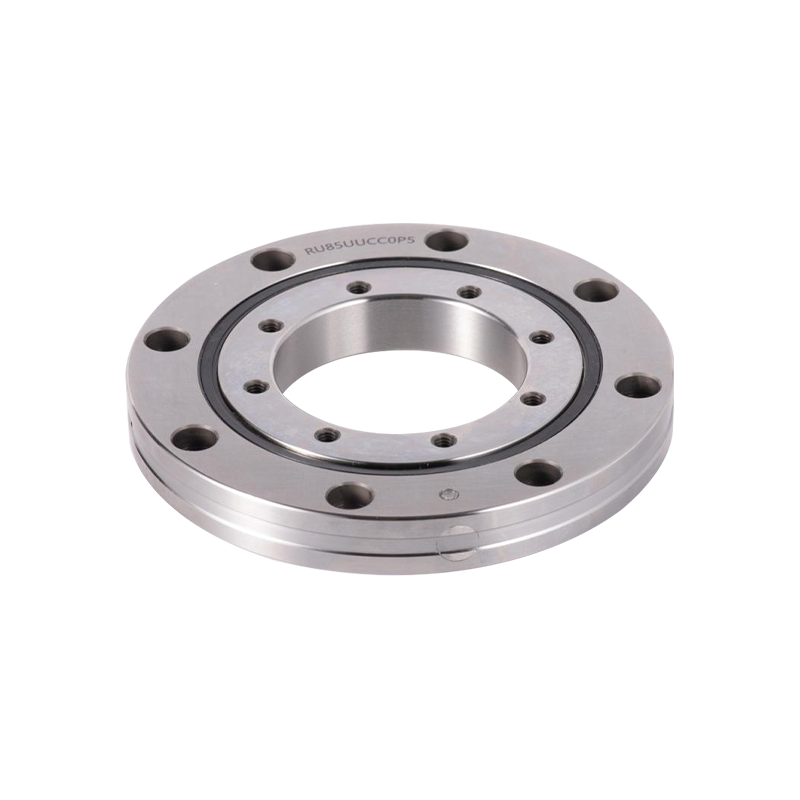
Articuli robot sub unica coniunctione coactionum agunt. Leve esse debent, rigidi tamen satis ad resistendum sub onere deflexionis. Cum praecisione micron-gradu gyrari debent, supersunt tamen mille cyclorum per diem. Et tractare debent radiales, axiales, et momentum onera simul, saepe intra vestigium non amplius quam pauci centimetrales. Haec ubi RB2508 afferentem intrat imago.
Cum sectione tenui cylindro transiit metiri 25 mm boream, 41 mm diametrum exteriorem, et mox 8 mm latitudinem, RB2508 machinatur ad exacte hoc genus altae densitatis, clavi altae applicationis. Non componens simpliciter; consilium est consilium quod iterabilitatem roboti, scelerisque mores, sustentationem temporis afficit. Articulus hic rationem technicam post RB2508 examinat, eius utilitates structuras, criteria lectio, et quomodo ad integrationem brachii roboti eam perpendat.
In articulis robotis, portatio pars passiva non est. Vinculum rigorem definit et absolutam positionis accurationem directe influit.
Articuli roboti traditi saepe confisi coniunctioni globulorum sulci profundae gestus, contactus paria angularium, vel gestus cylindri acuminati. Quaelibet haec directio oneris limitata bene tractat, sed accuratam prelo- lationem requirunt et plus spatii axialem consumunt. RB2508 aliam viam accipit.
In cylindro traiecto gerente, cylindrici cylindrici ad 90-graduum intervalla intra sulcum V informatum dispositae sunt. Haec directio permittit unum ferre ut onera radialia trahant, onera axialia in utramque partem, et momentum inclinatio onera simul. Ad iuncturam robotam, hoc ad simpliciorem habitationem designationem, pauciores partes, et ad axialem ACERVUM breviorem vertit.
RB2508 anulum externum fissum utitur et anulum interiorem unum. Haec conformatio maxime convenit cum gyrationis anuli interioris accuratio critica est, quae communis est in articulis robotis ubi anulus interior connectit cum coactione LABIUM vel harmonicae. Discidium externum permittit ad commensurationem preload in conventu, dum integralis anulus rotunditatem et rigiditatem conservat.
Cum 25 mm boreis et 8 mm latis, RB2508 ut sectionem tenuem gerens indicatur. Tenues sectionis gestus ad deformationem proni sunt si perperam tractatae vel inauguratae sunt, sed recte sustentatae, praestantem rigorem-ad-pondus rationem praebent. In cylindro traverso compensat crassitudinem parietis reducti, dividendo sarcinam per maiorem numerum elementorum volventium.
Priusquam RB2508 in iuncturam roboti integrationem perficiant, fabrum nucleum suum dimensiones recognoscere et aestimationes onerare debent. Mensa infra summam essentialem parametri compitat.
| Parameter | Precium |
|---|---|
| Bore diam (d) | 25 mm |
| Diameter exterior (D) | 41 mm |
| Latitudo (B) | 8 mm |
| Circulus picis cylindro diameter (dp) | 32 mm |
| Interiorem annulum in humero (ds) | 28.5 mm |
| Anulus humero (Dh) | 35.5 mm |
| Basic dynamic onus rating (C) | 3.63 kN |
| Basic onus static rating (C0) | 3.83 kN |
| Pondus | Proxime 0.05 kg |
RB2508 saepe specificatur cum suffixis quae signationem, alvi et praecisionem definiunt. Compositiones communes includunt:
Exempli gratia, RB2508UUCC0P5 duplex signatum significat, prae- oneratum cum P5 praecisione afferentem. Eligens iniuriam alvi vel praecisionem gradus potest ducere ad nimiam frictionem, calorem generationis, vel rigorem insufficiens pro ansa potestate roboti.
Partes tenues gestus sensibiles sunt ad corruptelam ascendendam effecerunt. Si habitationi vel scapus humerus ad rectam planiciem et perpendicularitatem non machinetur, curriculum deformare potest, torques laniatus et praematura lassitudine causando. Hoc autem non est defectus afferentis; est ratio-gradu exigentia. Machinatores debent cognoscere tolerantias habitationi et considerare utens ratio moderandi inscensum.
RB2508 late in articulis robotis industrialibus, in axe gyratoriis et in stationibus positis praecise adhibetur. Facultas ad onera coniuncta in involucro compacto portandi idoneos facit ad robots collaborativos, SCARA arma, et finem effectores ubi spatium premium est.
In iunctura roboti, axialis et runout radialis directo instrumento centrum punctum accurate afficit. A cylindro transiens strictis toleranciis sustinens has deflexiones minuit, permittens moderatorem ad iterationem decies centena milia cyclorum conservandam. Praeloaded CC0 varians saepe ob hanc causam eligitur, dum alvi internam tollit et efficaciam rigorem iuncturae auget.
Articulis robot raro assidue onus vident. Crebras initia, cessationes et mutationes in payload experiuntur. Elementum volvens geometriae RB2508 accentus contactum distribuit per maiorem aream quam globulus gestus magnitudinis similis, quae vitam lassitudinem in condiciones oscillationis vel oneris variae extendere potest. Dum calculi vita exacta a spectro specifico pendent, praecipua utilitas in linea contactu cylindricorum cylindrorum versus punctum contactus globuli consistit.
Typicam Applications:
Pricing pro RB2508 plurium factorum dependet: praecisio gradus (P5, P4, P2), alvi vel preload (C0, CC0), optio signandi (UU vel aperta), et quantitas ordinis. Quia hae variabiles tum pretium ac tempus plumbi fabricandi afficiunt, album pretium genericum raro accurate est.
Ad significantem auctoritatem recipiendam, sequentia informationes para:
Praebitores cum auxilio machinali etiam adiuvare possunt cum dimensionibus non-reticis, preload consuetudine, et directione institutionis. Cum aestimandis supplementum rogamus num 3D exempla, dimensiones delineatas, et consultationem technicam pro certo communi consilio praebere possint.
Basic onus dynamicus rating (C) est 3.63 kN, et onus static principale (C0) est 3.83 kN.
Dimensionally, licet cum aliis 25x41x8 mm vicissitudinem cylindro gestus transiisse. Sed praecisio gradus, alvi, et intentio interna variari possunt. Semper cognoscere codicem suffixom et requisita perficiendi ante substitutionem.
Humeri habitationem et hastile curare plana sunt et perpendicula. Vitare cogendo durante conventu ferendi et se- tensis sequentiam suadeo. Pro tenui-sectione gestuum depravatio inscensus est communis causa accurationis damni.
Multi praebitores 3D GRADATUS lima offerunt et 2D delineatas postulantibus. Haec sunt utilia ad integrationem in consilio iuncturam roboti comprobandam et apta ante ordinationem.
Product Categories
Contact Us

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

No. I, Ipse Huan Road, Huai Dai Urbs, Binhu District, Wuxi urbem.
Paratus incipe?
Get in Touch

Nunc!
UKL LATIO