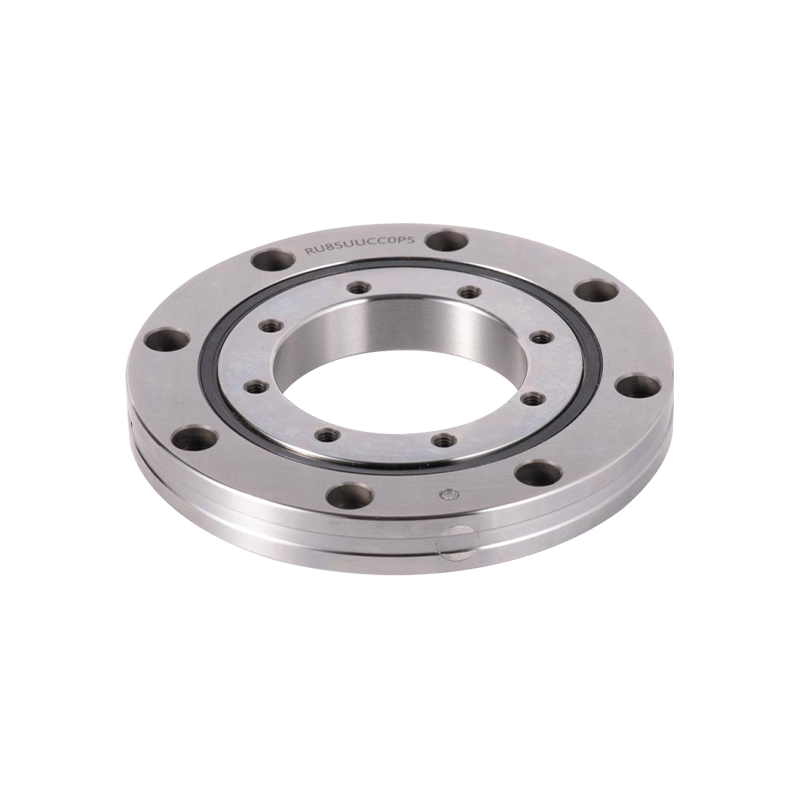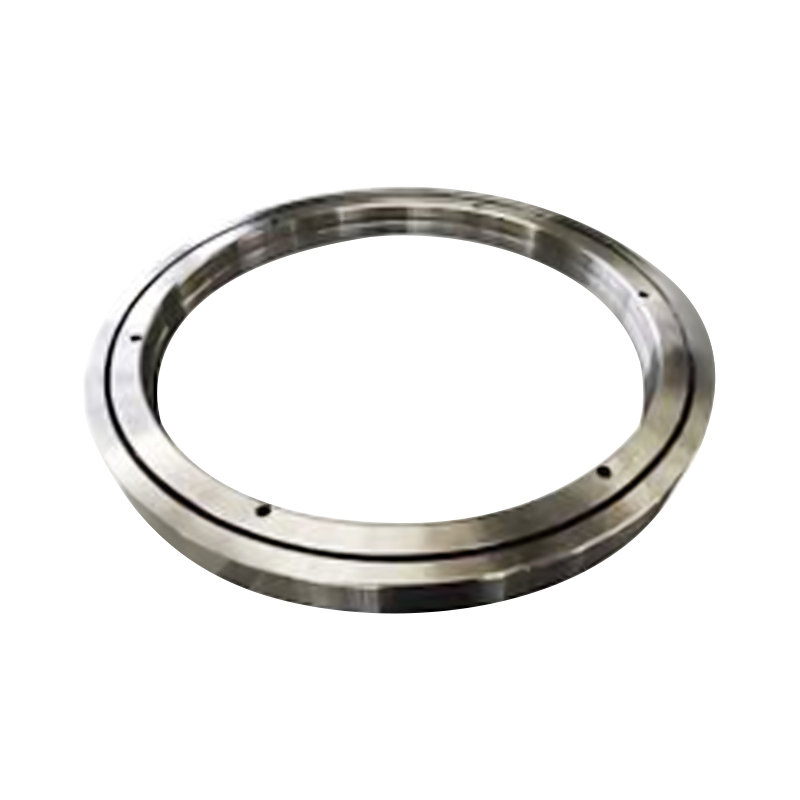

Series RE nova est genus enucleatum secundum e consilio conceptus generis XRB. Praecipuae eius dimensiones eaedem sunt cum generis XRB. Structura, anulus interior scinditur, dum exterior anulus ad structuram integrandam designatur. Idoneum est applicationibus quae altam accurate gyrationis anuli exterioris requirunt.
Communia problemata:
· Proventus lubricatio:
Problemata lubrica unum e praecipuis causis defectum afferendi sunt, inter quas:
Utere importuna ducatus genus
Insufficiens vel nimia ducatus quantitas
Inconveniens lubricationis intervalla
·Contaminatio:
Contaminantes externi ut pulvis, aqua, vel astulae metallicae portantes intrantes induere et laedere possunt. Solet autem hoc obsignationis defectum vel improprium obsignatione.
· Errores Installation:
Modi institutionis rectae additos accentus ad ferentem applicare possunt, ut:
Nimia percussio vel impropria vis in installation
Recta apta inter hastile et habitationem ferentem (nimis stricta vel nimis laxa)
·Fatigue:
Per diuturnum tempus operandi, gestus crebris extollentiis subiectae sunt, quae laborem et defectum eventuialem ducere possunt. Agitur de fine muneris ordinarii vitae, sed accelerari potest conditionibus onerare.
· ONERO:
Facultatem oneris designati operandi ultra gerendi lassitudinem accelerat et in damno permanenti potest provenire.
| supportantes Type | Dimension | Humerum Location | Basic Load rating (radial) | Pondus | ||||||
| Diameter interior | Extra Diameter | Diameter Rollerus Pix | Altitudo | Chamfer | Cr | Cor | ||||
| d | D | Dpw | B B1 | Rmin | ds | Dh* | KN | KN | kg | |
| RE 2008 | 20 | 36 | 29 | 8 | 0.5 | 23.5 | 30.5 | 3.23 | 3.1 | 0.04 |
| RE 2508 | 25 | 41 | 34 | 8 | 0.5 | 28.5 | 35.5 | 3.63 | 3.83 | 0.05 |
| RE 3010 | 30 | 55 | 43.5 | 10 | 0.6 | 37 | 47 | 7.35 | 8.36 | 0.12 |
| RE 3510 | 35 | 60 | 48.5 | 10 | 0.6 | 41 | 51.5 | 7.64 | 9.12 | 0.13 |
| RE 4010 | 40 | 65 | 53.5 | 10 | 0.6 | 47.5 | 58 | 8.33 | 10.6 | 0.16 |
| RE 4510 | 45 | 70 | 58.5 | 10 | 0.6 | 51 | 61.5 | 8.62 | 11.3 | 0.17 |
| RE 5013 | 50 | 80 | 66 | 13 | 0.6 | 57.5 | 72 | 16.7 | 20.9 | 0.27 |
| RE 6013 | 60 | 90 | 76 | 13 | 0.6 | 68 | 82 | 18 | 24.3 | 0.3 |
| RE 7013 | 70 | 100 | 86 | 13 | 0.6 | 78 | 92 | 19.4 | 27.7 | 0.35 |
| RE 8016 | 80 | 120 | 101.4 | 16 | 0.6 | 91 | 111 | 30.1 | 42.1 | 0.7 |
| RE 9016 | 90 | 130 | 112 | 16 | 1 | 98 | 118 | 31.4 | 45.3 | 0.75 |
| RE 10016 | 100 | 140 | 121.1 | 16 | 1 | 109 | 129 | 31.7 | 48.6 | 0.83 |
| RE 10020 | 100 | 150 | 127 | 20 | 1 | 113 | 133 | 33.1 | 50.9 | 1.45 |
| RE 11012 | 110 | 135 | 123.3 | 12 | 0.6 | 117 | 127 | 12.5 | 24.1 | 0.4 |
| RE 11015 | 110 | 145 | 129 | 15 | 0.6 | 122 | 136 | 23.7 | 41.5 | 0.75 |
| RE 11020 | 110 | 160 | 137 | 20 | 1 | 120 | 140 | 34 | 54 | 1.56 |
| RE 12016 | 120 | 150 | 136 | 16 | 0.6 | 127 | 141 | 24.2 | 43.2 | 0.72 |
| RE 12025 | 120 | 180 | 152 | 25 | 1.5 | 133 | 164 | 66.9 | 100 | 2.62 |
| RE 13015 | 130 | 160 | 146 | 15 | 0.6 | 137 | 152 | 25 | 46.7 | 0.72 |
| RE 13025 | 130 | 190 | 162 | 25 | 1.5 | 143 | 174 | 69.5 | 107 | 2.82 |

0+
anni
Experientia Industriae

0+
Diversitas Formarum

0+
Numerus Conlaboratorum

0
$
Valor Exportationis Annuus

In regione motus subtilitatis moderatio postulatio gestuum qui simul axiales, radiales et inclinatio momenta tractari possunt, immitis est. The ZKLDF100 gestus classium peculiare repr...
Intellectus XSU080168 Crossed Rollerus supportantes Cum praecisio, rigiditas et momentum oneris capacitatis appropinquant, XSU080168 emergit sicut pars critica in machinatione rotat...
Quid robot compages plus quam vexilliferum Articuli robot sub unica coniunctione coactionum agunt. Leve esse debent, rigidi tamen satis ad resistendum sub onere deflexionis. Cum praecision...
Intelligere SI5TK Subtilitatem Motion Systems ferens Cum fabrum et procurationis artifices pactionem quaerunt, virgae finem auto-lubricationis eliminat, quae necessitatem constantis illine...
Categoriae Productorum
Nobis Contactus

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

No. I, Ipse Huan Road, Huai Dai Urbs, Binhu District, Wuxi urbem.
Paratus incipere?
Contactum

Nunc!

UKL BEARING